
用python实现PID控制器 (PyCharm)
创始人
2025-05-29 06:15:44
0次
用python实现PID控制器 (PyCharm)
文章目录
- 用python实现PID控制器 (PyCharm)
- PID框图
- python实现
- 控制器
- 被控对象
- 主函数
- 调参顺序建议
- 程序下载
PID框图
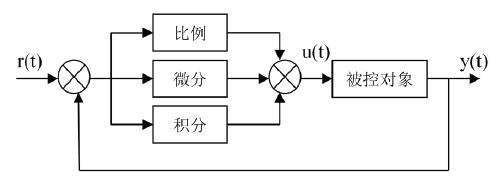
PID 的控制框图如下图所示:
python实现
控制器
PID的三个参数一般是我们自己设计的,而且一般是固定的,所以最好在初始化的时候设置一下。
在具体实现的时候,当前误差需要知道系统的输出和目标值,因此误差作为参数传入。dt是系统的步长,即调节周期,也将其作为参数传入
为了适应某些变参数算法(al,bp),设计一个函数仅用来改变三个参数
控制器代码如下:
class PID_Controller:# 给pid的三个参数赋初值def __init__(self, kp, ki, kd):self.kp = kpself.ki = kiself.kd = kdself.last_error = 0.0self.integral = 0.0def change_para(self, kp, ki, kd):self.kp = kpself.ki = kiself.kd = kddef control_action(self, error, dt):"""Args:error: 当前误差dt: 步长Returns: pid的输出"""p = self.kp * errorself.integral += errori = self.ki * self.integralderivative = (error - self.last_error) / dtd = self.kd * derivativeself.last_error = errorreturn p + i + d被控对象
被控对象一般是用传递函数表示的,这边可以用欧拉公式实现
对传递函数为:
G(S)=3.1877S2+4900G(S)=\frac{3.1877}{S^2+4900} G(S)=S2+49003.1877
进行变换
import numpy as npclass levitationSys:def __init__(self, ncount, x10, x20, y10, y20):self.x10 = x10self.x20 = x20self.X1 = np.zeros(ncount)self.y10 = y10self.y20 = y20self.Y1 = np.zeros(ncount)self.Y2 = np.zeros(ncount)def system_io(self, i, input, h, f):y1 = self.y10 + h * self.y20y2 = self.y20 + h * (-4900 * self.y10 + 3.1877 * input);self.Y1[i] = self.y10self.Y2[i] = self.y20self.y10 = y1self.y20 = y2return y1主函数
控制器和传递函数设计好之后,我们只需要建立一个主函数去调用它即可
from pid import PID_Controller
from system import levitationSysimport matplotlib.pyplot as plt
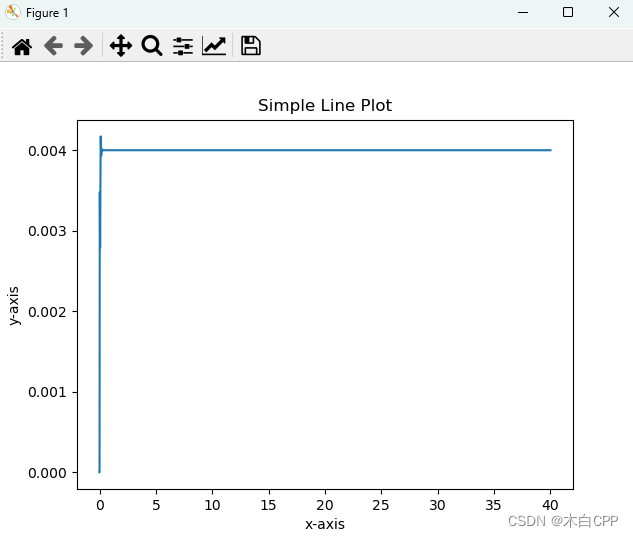
import numpy as npif __name__ == '__main__':wc = 50kp = wc * wc / 3.2ki = 15kd = wc / 1.6ncount = 200000    # 循环次数h = 0.0002  #步长ts = np.zeros(ncount)# 被控对象sys = levitationSys(ncount, 0, 0, 0, 0)# 控制器PID = PID_Controller(kp, ki, kd)gap = 0.0gap_last = 0.0for i in range(ncount):gap = sys.system_io(i, PID.control_action(0.004 - gap_last, h), h, 0)ts[i] = i * hprint(gap)gap_last = gap# 图像输出plt.plot(ts, sys.Y1)plt.xlabel('x-axis')plt.ylabel('y-axis')plt.title('Simple Line Plot')plt.show()
运行结果:
调参顺序建议
- 先调节比例系数 kp,使系统的响应能够快速达到稳定状态,并具有合理的超调量。因为它是最基本的参数,可以快速反应出控制效果。
- 然后调节积分时间常数 ki,使系统的静态误差消失或达到最小值。增加 ki 可以减小稳态误差,但过大的 ki 会引起系统的震荡和不稳定。
- 调节微分时间常数 kd,使系统的稳定性和动态响应之间取得平衡。增加 kd 可以使系统更加稳定,减小系统的超调和振荡,但过大的 kd 会引起系统的噪声和抖动。
- 最后综合进行微调
需要注意的是,这只是一种基本的调参顺序,实际情况可能因为不同系统的特点而有所不同
程序下载
https://mp.csdn.net/mp_download/manage/download/UpDetailed
相关内容
热门资讯
一分钟了解透视器!清风手游透视...
一分钟了解透视器!清风手游透视器AI技巧,清风手游多功能竟然是有透视器技巧1、在清风手游插件功能辅助...
实测分享开挂!冰球突破开挂AI...
实测分享开挂!冰球突破开挂AI插件,冰球突破多功能切实有开挂插件1、超多福利:超高返利,海量正版游戏...
专业讨论辅助!老牌人辅助AI技...
专业讨论辅助!老牌人辅助AI技巧,老牌人多功能一贯真的有辅助技巧1、用户打开应用后不用登录就可以直接...
重大通报作弊器!朱雀大厅作弊器...
重大通报作弊器!朱雀大厅作弊器AI软件,朱雀大厅多功能切实真的是有作弊器软件1、打开软件启动之后找到...
玩家必用作弊器!兴动游戏作弊器...
玩家必用作弊器!兴动游戏作弊器AI教程,兴动游戏多功能果然是有作弊器教程1、玩家必用作弊器!兴动游戏...
一分钟了解开挂!鸿福休闲开挂A...
一分钟了解开挂!鸿福休闲开挂AI教程,鸿福休闲多功能原来存在有开挂教程1、这是跨平台的鸿福休闲轻量版...
一分钟揭秘作弊器!新老夫子作弊...
一分钟揭秘作弊器!新老夫子作弊器AI技巧,新老夫子多功能一直是有作弊器技巧亲,关键说明,新老夫子透视...
专业讨论外挂!掼蛋外挂AI方法...
专业讨论外挂!掼蛋外挂AI方法,掼蛋多功能原来存在有外挂方法1)掼蛋辅助插件:进一步探索掼蛋辅助大陆...
科普透视器!MG棋牌透视器AI...
您好,MG棋牌这款游戏可以开挂的,确实是有挂的,需要了解加去威信【136704302】很多玩家在这款...
科普辅助!微乐广西麻将辅助AI...
科普辅助!微乐广西麻将辅助AI软件,微乐广西麻将多功能好像真的是有辅助软件1、完成微乐广西麻将有辅助...