
Using turtlesim and rqt:使用 turtlesim 和 rqt
文章目录
- turtlesim 和 rqt 介绍
- 1. 安装turtlesim
- 2. 启动turtlesim
- 3. 使用turtlesim
- 4. 安装rqt
- 5. 使用rqt
- 5.1 使用 spawn 服务
- 5.2 使用 set_pen 服务
- 6. 重映射
- 7. 关闭turtlesim
参考官方文档: Using turtlesim and rqt
turtlesim 和 rqt 介绍
Turtlesim 是一个用于学习 ROS 2 的轻量级模拟器。它说明了 ROS 2 在最基本的层面上做了什么,让你了解你以后将用真实的机器人或机器人仿真做什么。
rqt 是 ROS 2 的 GUI 工具。在 rqt 中所做的一切都可以在命令行上完成,但它提供了一种更简单、更用户友好的方式来操作 ROS 2 元素。
本教程涉及核心 ROS 2 概念,例如节点(nodes)、主题(Topic)和服务(Service)的分离。所有这些概念将在后面的教程中详细说明;现在,您只需设置工具并感受一下。
1. 安装turtlesim
sudo apt update \
&& sudo apt install ros-humble-turtlesim
查看安装的包(package)内都有哪些可执行程序:
ros2 pkg executables turtlesim
输出应该如下
turtlesim draw_square
turtlesim mimic
turtlesim turtle_teleop_key
turtlesim turtlesim_node
2. 启动turtlesim
ros2 run turtlesim turtlesim_node
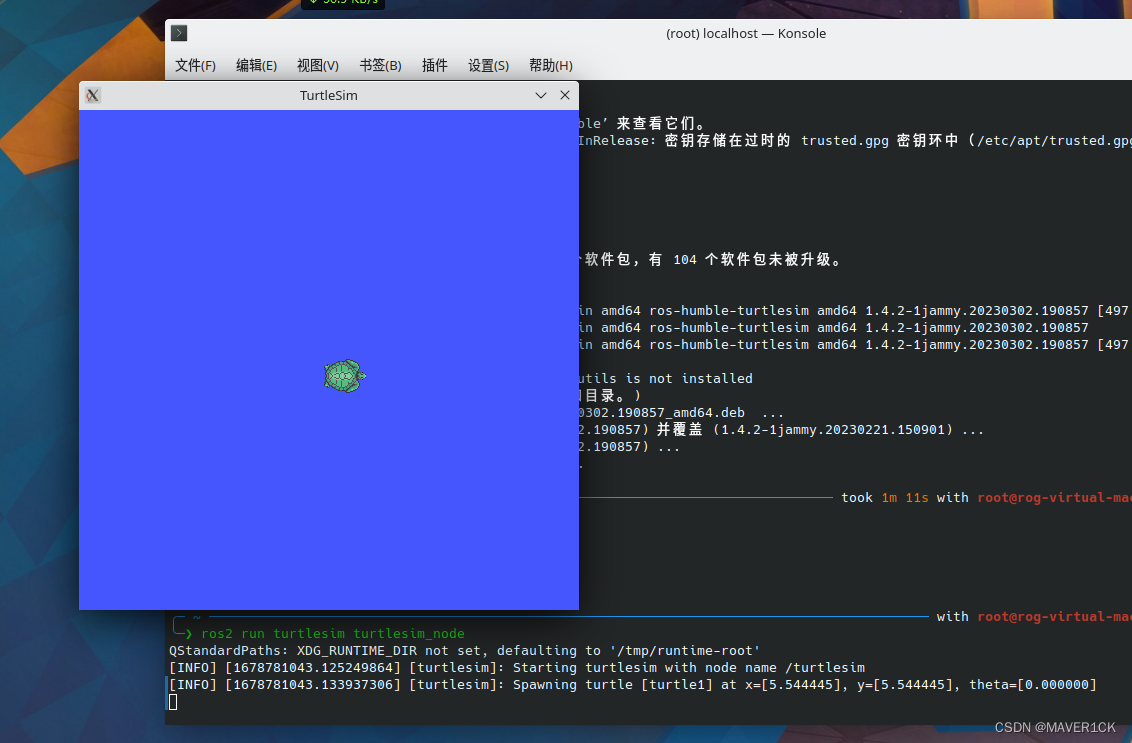
在终端中会有两行输出
[INFO] [1678781043.125249864] [turtlesim]: Starting turtlesim with node name /turtlesim
[INFO] [1678781043.133937306] [turtlesim]: Spawning turtle [turtle1] at x=[5.544445], y=[5.544445], theta=[0.000000]
第一行显示名称,第二行显示的是turtle的坐标
3. 使用turtlesim
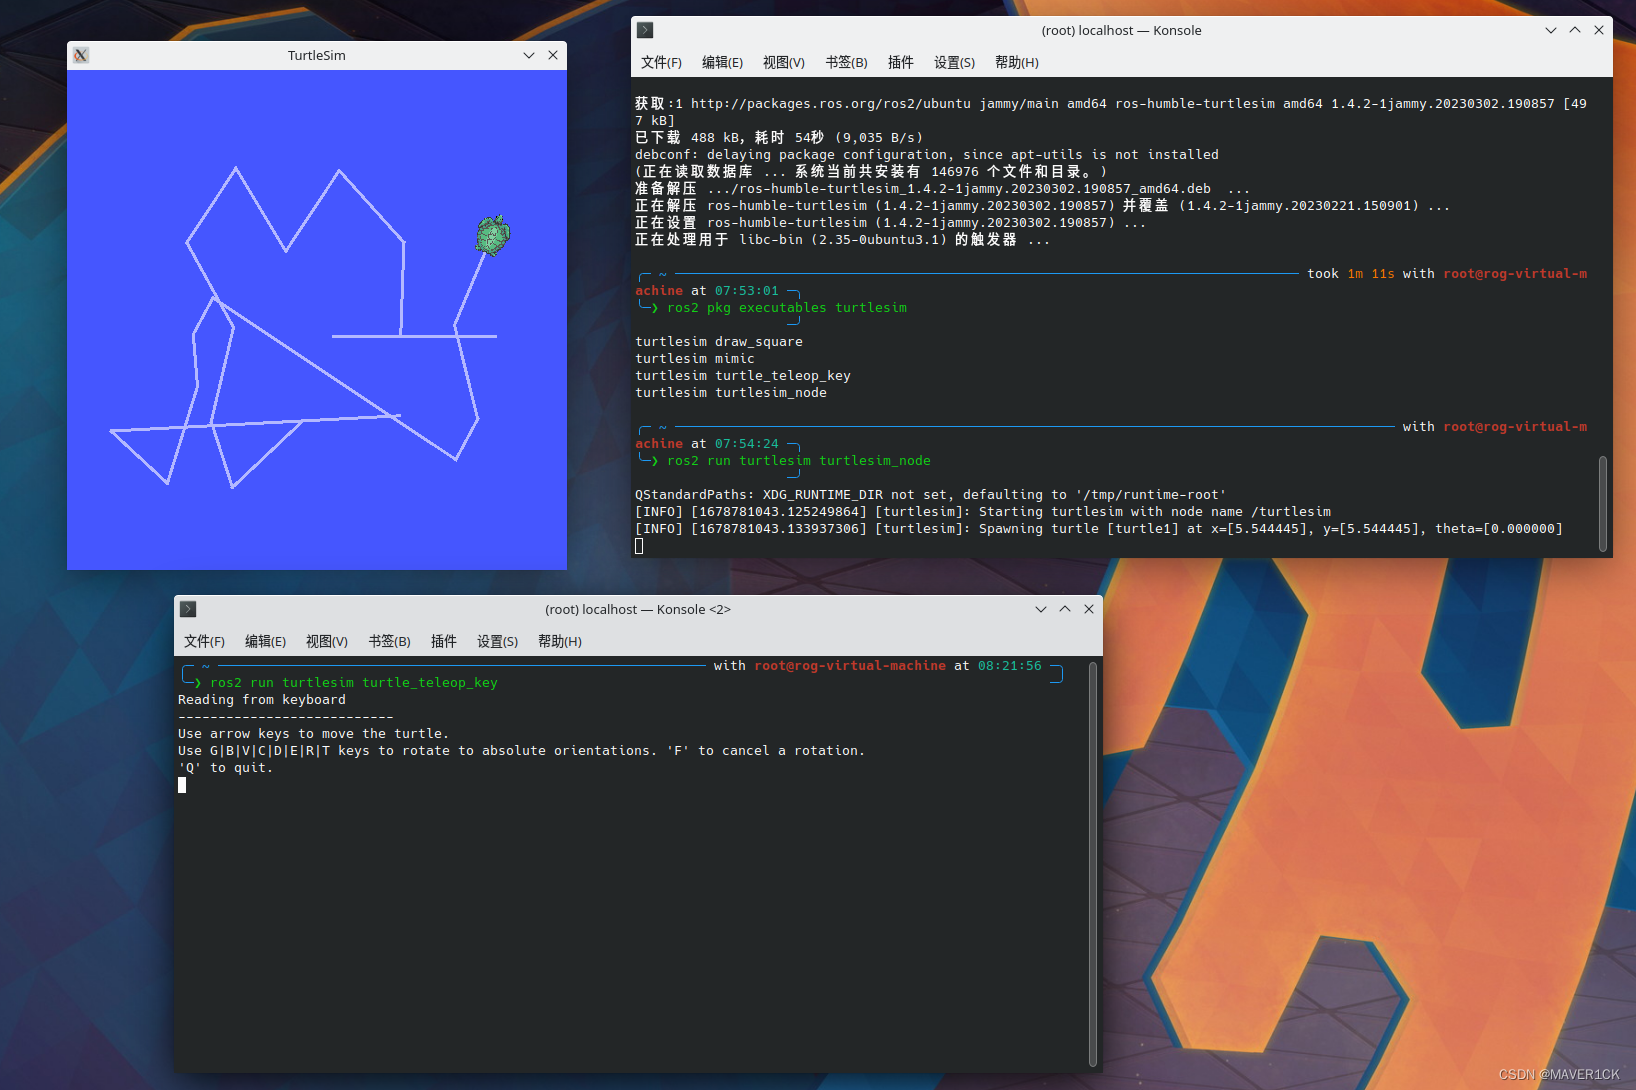
打开一个新的终端,运行键盘控制程序:
ros2 run turtlesim turtle_teleop_key
这个新启动的节点将控制刚才打开的第一个节点,也就是在步骤2.中打开的turtlesim节点。此时您应该打开了三个窗口:一个运行 turtlesim_node 的终端,一个运行 turtle_teleop_key 的终端和 turtlesim 窗口。
使用键盘上的方向键来控制乌龟。它将在屏幕上移动,用它附带的 "笔 "画出它到目前为止所走过的路。
上、下、左、右四个方向键分别对应前进、后退、逆时针旋转、顺时针旋转。
按一个方向键只会使乌龟移动一小段距离,然后停止。
这是因为现实中,你不希望机器人继续执行指令,例如,如果操作者与机器人失去联系。
字母键E、R、T、G、B、V、C、D分别对应旋转后乌龟的头的朝向:左上、上、右上、右、右下、下、左下、左。按F是停止旋转。
可以再打开一个终端,分别输入以下四条命令来查看这些节点(nodes)和他们相关的 services,topics 和 actions
ros2 node list
ros2 topic list
ros2 service list
ros2 action list
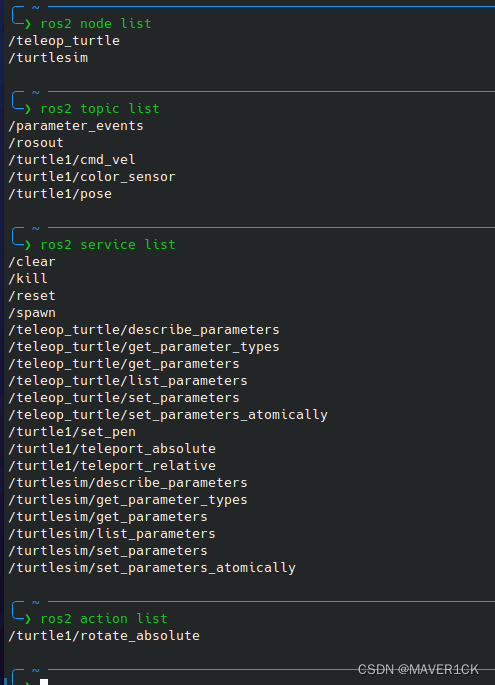
在后面的教程中,你会学到更多关于 nodes, services,topics 和 actions 这些概念的知识。本教程的目标只是对turtlesim有一个大致的了解。
接下来我们将使用rqt(ROS 2的一个图形用户界面)来仔细观察服务。
4. 安装rqt
bash的话输入:
sudo apt update \
&& sudo apt install ~nros-humble-rqt*
zsh如果不解决通配符问题,用上面的命令会报错,所以可以使用下面这条命令
sudo apt update \
&& sudo apt install "~nros-humble-rqt*"
安装完成后输入
rqt
启动rqt
5. 使用rqt
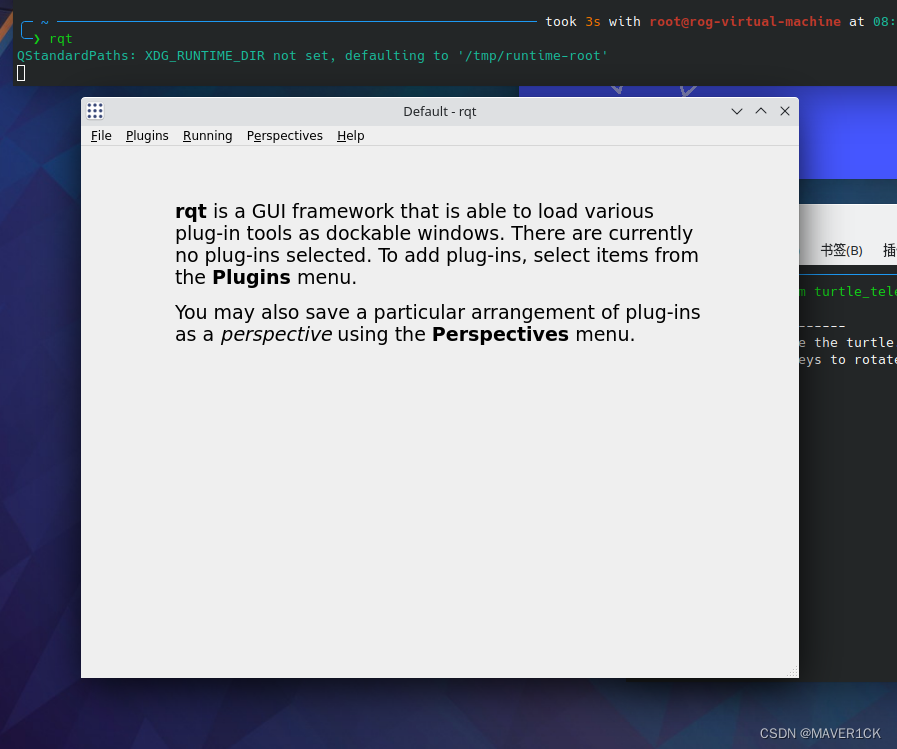
第一次打开rqt,窗口会空白没有内容
点击菜单栏中的 Plugins -> Services -> Service Caller
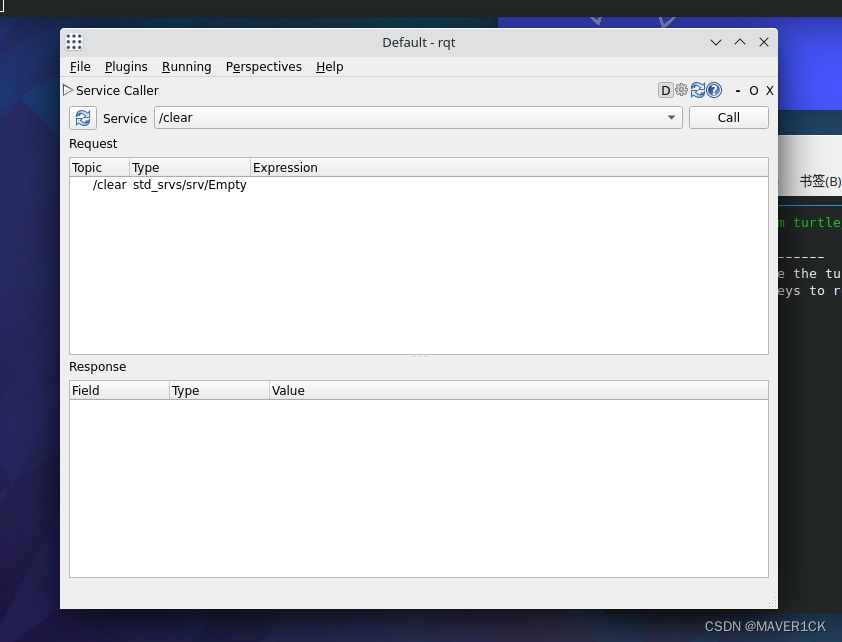
rqt可能需要一些时间来自己定位所有的插件。
如果你点击了插件,但没有看到服务或任何其他选项,你应该关闭rqt,在终端输入
rqt --force-discover 命令。
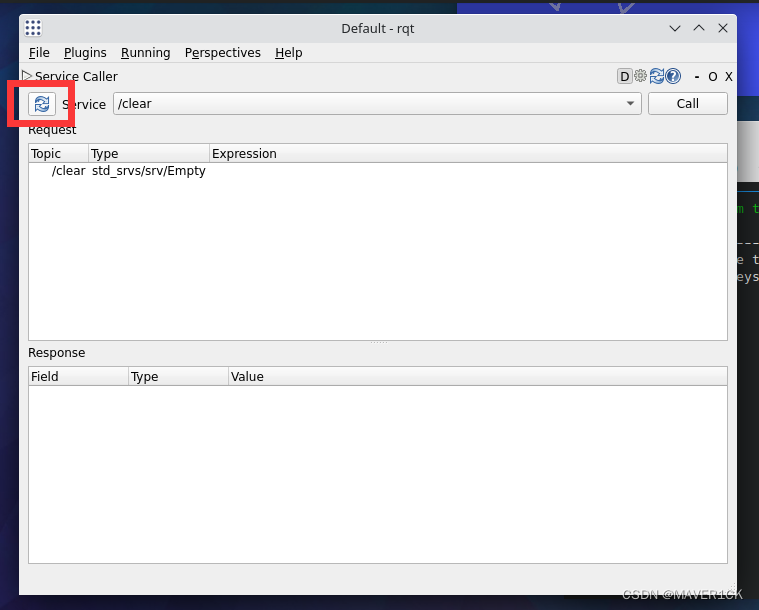
点击Service下拉列表左边的刷新按钮,确保你的turtlesim节点的所有服务都可用。
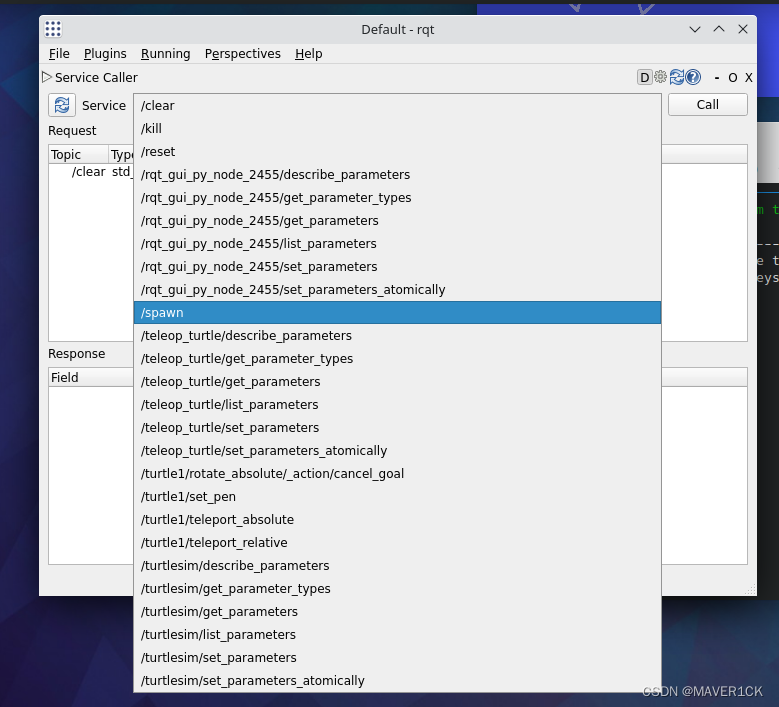
然后点击Service下拉列表,选择 /spawn 服务
5.1 使用 spawn 服务
让我们用rqt来调用/spawn服务。你可以从它的名字中猜到,/spawn将在turtlesim窗口中创建另一只乌龟。
给新的乌龟一个独特的名字,比如turtle2,双击表达式栏中的空单引号。你可以看到这个表达式对应的是名字的值,并且是字符串类型。
输入新的坐标让乌龟产卵,比如x = 1.0和y = 1.0。
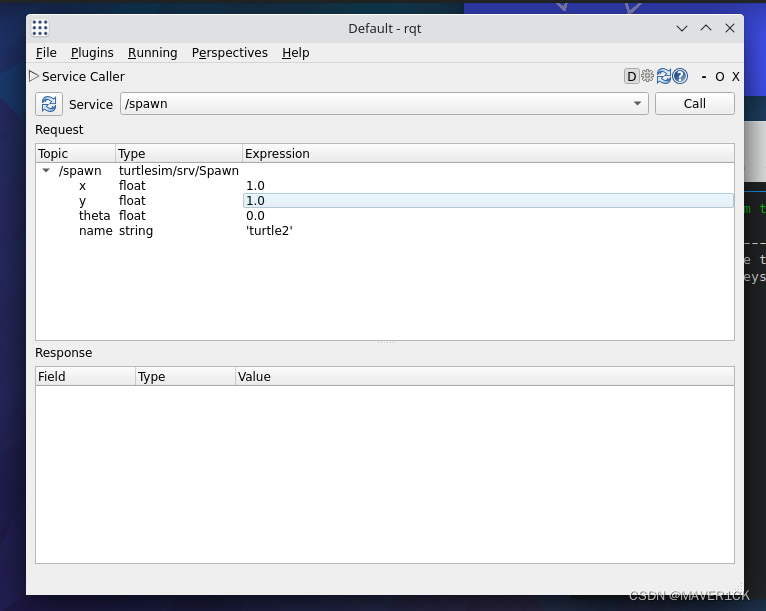
如果你试图生成一个与现有乌龟同名的新乌龟,例如turtle1,
你会在运行turtlesim_node的终端得到一个错误信息如下:
[ERROR] [turtlesim]: A turtle named [turtle1] already exists
要生成turtle2,你必须通过点击rqt窗口右上方的Call按钮来调用该服务。
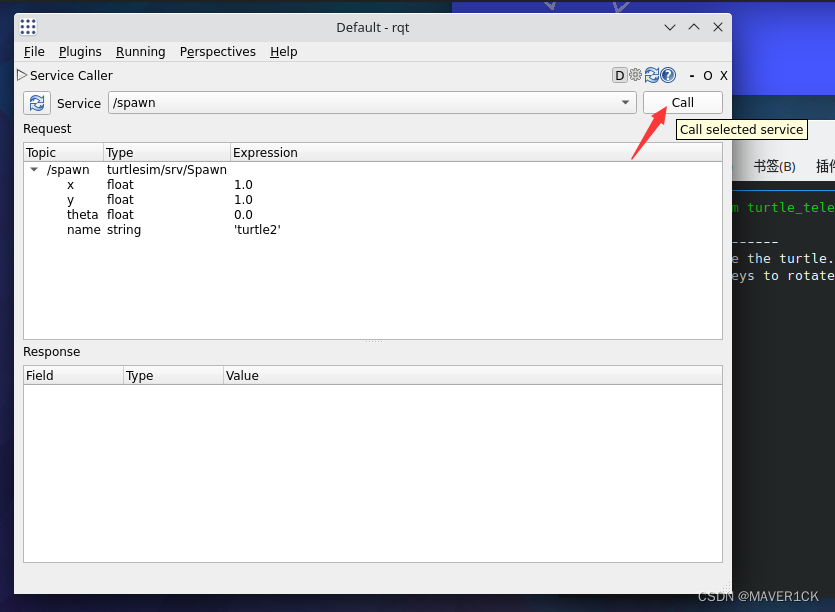
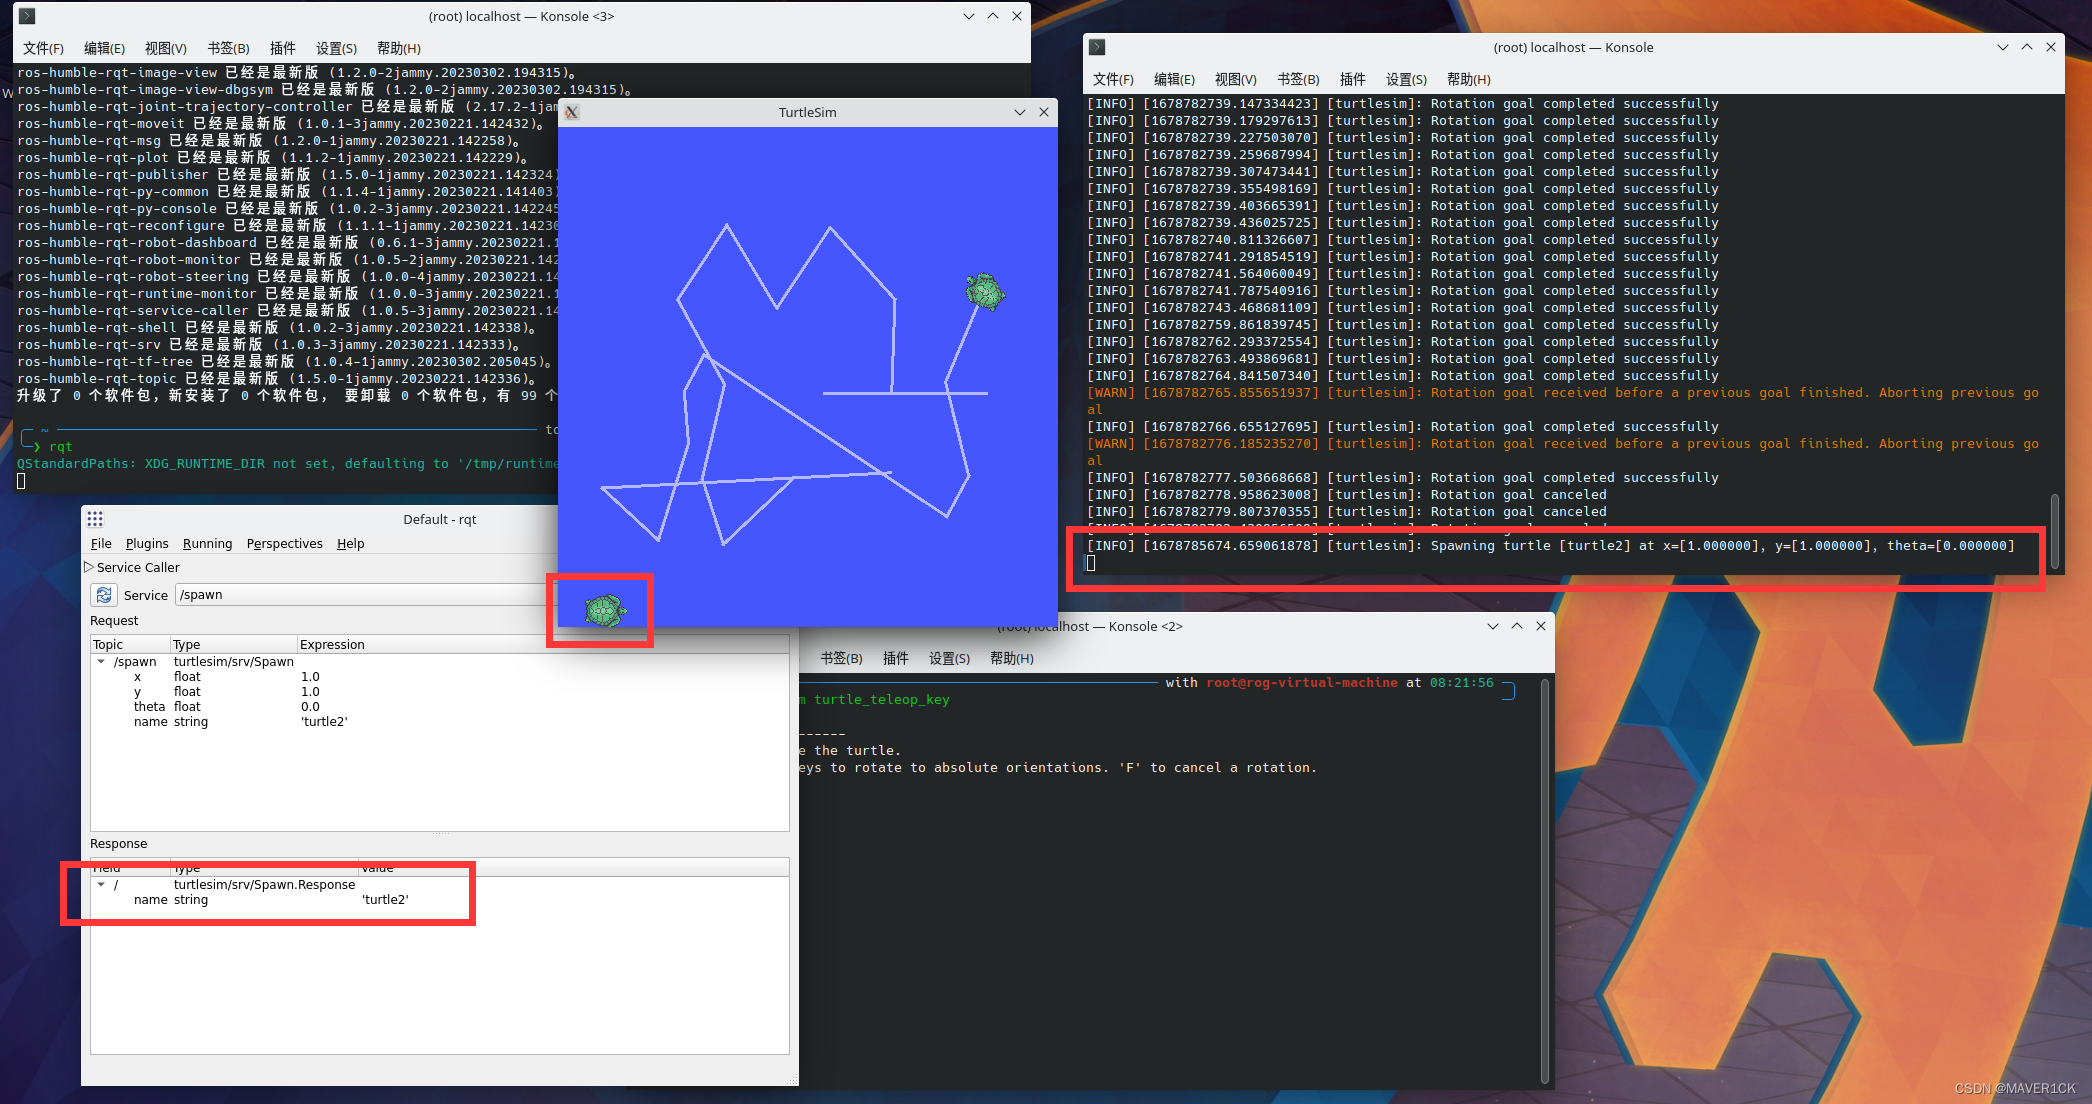
你会看到一只新的乌龟(同样是随机设计的)在你输入的x和y的坐标上产生。
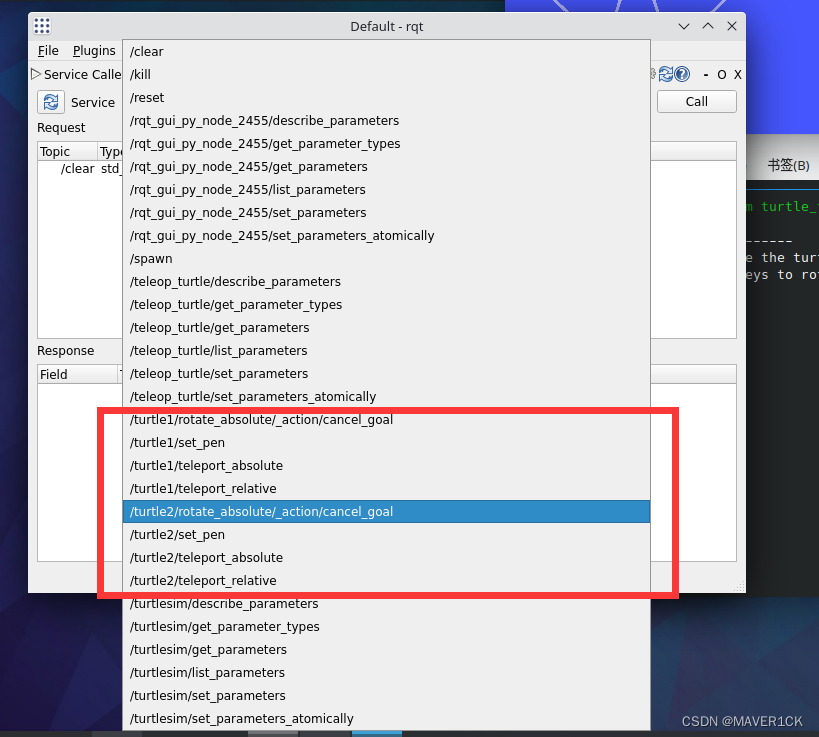
如果你在rqt中刷新服务列表,你也会看到现在除了/turtle1/…,还有与新龟有关的服务,/turtle2/…。
5.2 使用 set_pen 服务
现在让我们使用 /set_pen 服务给turtle1设置一个独特的笔。
如图所示,r、g和b的值在0到255之间,它们将设置turtle1画笔的颜色,width则设置线条的宽度。为了让turtle1画出一条明显的红线,把r的值改为255,宽度的值改为5。不要忘记在更新数值后调用服务。
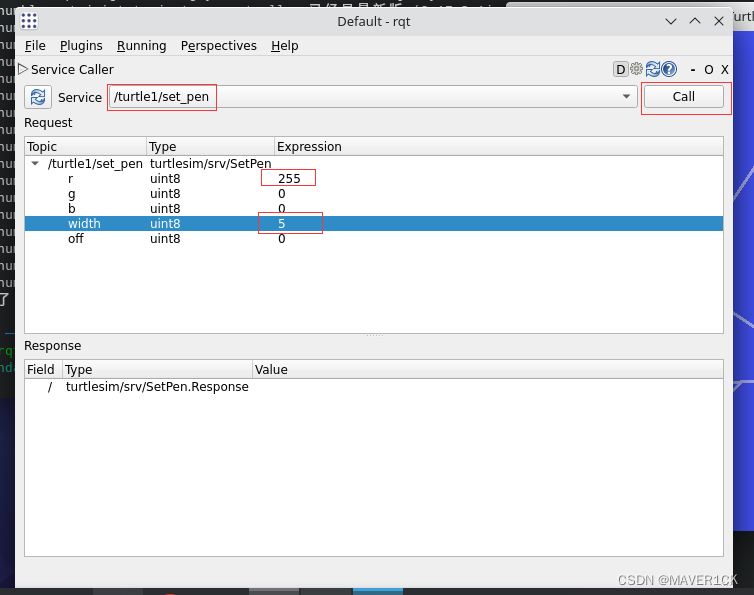
如果你回到turtle_teleop_key运行的终端,按下方向键,你会看到turtle1的笔已经改变。

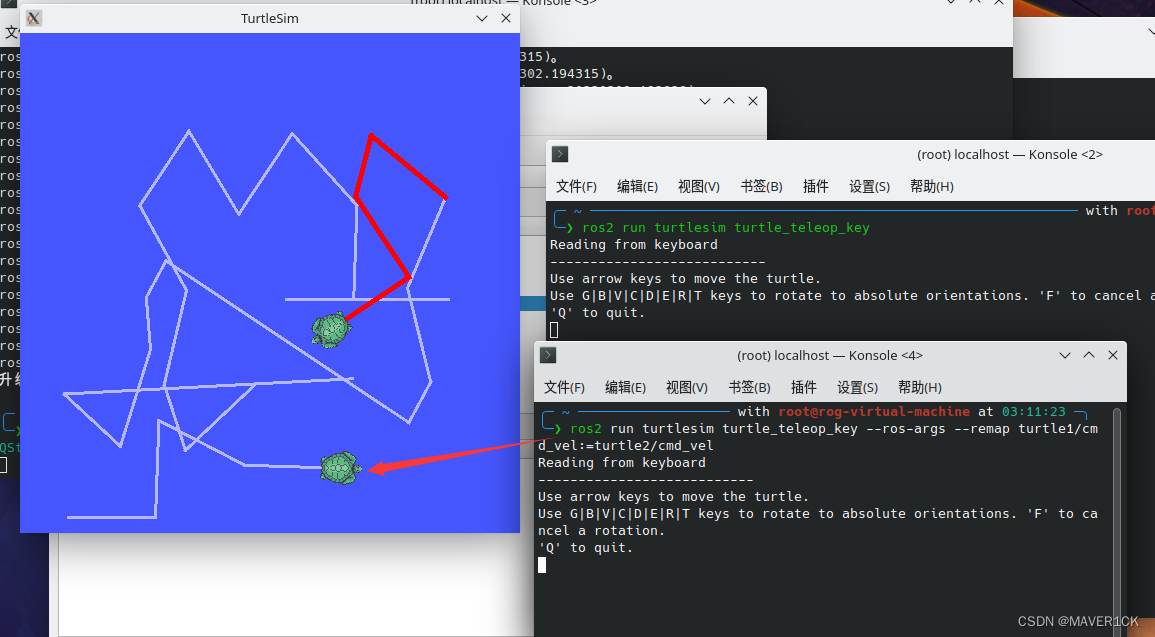
你可能已经注意到,没有办法移动 turtle2。你可以通过将turtle1的cmd_vel主题重新映射到turtle2上来实现这一目的。
6. 重映射
打开一个新的终端,运行这条命令:
ros2 run turtlesim turtle_teleop_key --ros-args --remap turtle1/cmd_vel:=turtle2/cmd_vel
现在你可以在这个终端通过方向键移动Turtle2,而在另一个运行Turtle_teleop_key的终端移动Turtle1。
7. 关闭turtlesim
要关闭turtlesim,你可以在turtlesim_node终端输入Ctrl + C,在teleop终端输入q。
上一篇:pytorch记录
下一篇:HashMap的实际开发使用